Podrobné vysvětlení tří hlavních řídicích bodů serva, krokového a frekvenčního převodu!
Část periferního řízení pohybu průmyslových robotů zahrnuje především tři části: servořízení, krokové řízení a řízení frekvenční konverze. Odpovězme na tyto kontrolní body jeden po druhém.
servo ovládání
1, Princip činnosti střídavých servomotorů
Rotor uvnitř servomotoru je permanentní magnet a U/V/W třífázová elektřina řízená driverem vytváří elektromagnetické pole. Rotor se působením tohoto magnetického pole otáčí. Současně vestavěný enkodér motoru odešle signál ovladači a ovladač porovná hodnotu zpětné vazby s cílovou hodnotou, aby upravil úhel natočení rotoru. Přesnost servomotoru je dána přesností enkodéru (počet řádků).
2, Složení a klasifikace servosystémů
Složení:
Servosystém je obecný termín pro řídicí systémy, které používají polohu a úhel jako řídicí proměnné. Systémy, které souvisejí s polohou a úhlem, jako je rychlost, úhlová rychlost, zrychlení a síla, jsou také zahrnuty do servosystému.
Klasifikace:
1. Klasifikace podle struktury řízení: s otevřenou smyčkou a uzavřenou smyčkou.
2. Klasifikace podle hnacích součástí:
A. Servo systém krokového motoru.
b. Servosystém DC motoru.
C. Servosystém AC motoru.
3, Charakteristika servomotorů (AC)
1 Vysoká přesnost polohování, běžné servomotory mohou dosáhnout 0,036 stupňů
2 Rychlá doba odezvy.
3 Ovládání je pohodlné a flexibilní a řídicí systém se snadno implementuje.
4 K dispozici je mnoho modelů a lze vybrat různé typy podle různých aplikačních prostředí.
5 Zajistěte úplnou kontrolu v uzavřené smyčce, která může včas sledovat provozní stav a provádět příslušné úpravy a změny.
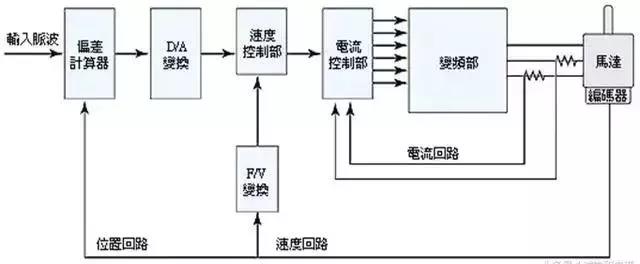
4, Struktura servosystému
5, Kroky výběru pro řízení serva
1. Určete mechanické specifikace, zatížení, tuhost a další parametry.
2. Potvrďte akční parametry, jako je rychlost pohybu, zdvih, doba zrychlení a zpomalení, cyklus, přesnost atd.
3. Vyberte setrvačnost motoru, setrvačnost zátěže, setrvačnost převodu osy motoru a setrvačnost rotoru.
4. Zvolte rychlost otáčení motoru.
5. Zvolte jmenovitý moment motoru. Zátěžový moment, moment zrychlení a zpomalení, okamžitý maximální moment a skutečný moment.
6. Zvolte mechanické rozlišení polohy motoru.
7. Vyberte model motoru na základě výše uvedeného.
6, Aplikace servořízení

Kroková kontrola
1, Princip činnosti krokových motorů
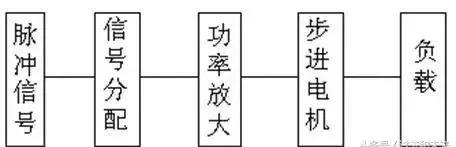
Krokový motor je akční člen, který převádí elektrické impulsy na úhlové posunutí. Když krokový ovladač přijme pulzní signál, pohání krokový motor tak, aby se otáčel o pevný úhel (nazývaný „krokový úhel“) v nastaveném směru a jeho otáčení probíhá krok za krokem v pevném úhlu. Úhlové posunutí lze ovládat řízením počtu impulsů pro dosažení přesné polohy; Současně lze ovládat rychlost a zrychlení otáčení motoru řízením pulzní frekvence, čímž je dosaženo cíle regulace rychlosti. Krokové motory mohou být použity jako speciální typ motoru pro účely řízení a jsou široce používány v různých řízeních s otevřenou smyčkou kvůli jejich charakteristice bez akumulované chyby (přesnost 100 %).
2, Klasifikace krokových motorů
Mezi běžně používané krokové motory nyní patří reaktivní krokové motory (VR), krokové motory s permanentními magnety (PM), hybridní krokové motory (HB) a jednofázové krokové motory.
Krokové motory s permanentními magnety jsou obecně dvoufázové, s malým točivým momentem a objemem a úhlem kroku obecně 7,5 stupňů nebo 15 stupňů;
Reaktivní krokové motory jsou obecně třífázové a mohou dosahovat vysokého točivého momentu. Úhel kroku je obecně 1,5 stupně, ale hluk i vibrace jsou významné. Magnetický obvod rotoru reaktivního krokového motoru je vyroben z měkkých magnetických materiálů a na statoru jsou vícefázová budicí vinutí, která generují točivý moment využitím změn magnetické vodivosti.
Hybridní krokový motor představuje kombinaci výhod permanentních magnetů a reaktivních motorů. Dělí se na dvě fáze a pět fází: úhel kroku obou fází je obecně 1,8 stupně, zatímco úhel kroku pěti fází je obecně 0,72 stupně. Tento typ krokového motoru je nejrozšířenější.
3, Systém krokového motoru
1. Terminologie pro statické indikátory krokových motorů
A. Číslo fáze: Počet párů budicích cívek, které generují různá N a S magnetická pole. Běžně reprezentovaný mb Počet úderů: Počet pulzů nebo vodivý stav potřebný k dokončení periodické změny v magnetickém poli je reprezentován n, nebo se vztahuje k počtu pulzů potřebných k tomu, aby se motor otočil o úhel stoupání zubů.
C. Krokový úhel: odpovídá pulznímu signálu, úhel rotace rotoru motoru je posunut θ Represent.
d. Polohovací moment: Blokovací moment samotného rotoru motoru, když motor není napájen (způsobený harmonickými ve tvaru zubů magnetického pole a mechanickými chybami).
E. Statický moment: Blokovací moment hřídele motoru, když se motor neotáčí při jmenovitém statickém elektrickém působení.
2. Dynamické indikátory a terminologie krokových motorů
A. Přesnost úhlu kroku: Chyba mezi skutečnou hodnotou a teoretickou hodnotou úhlu kroku pro každou otáčku krokového motoru.
b. Ztráta kroku: Počet kroků provedených motorem během provozu, který se nerovná teoretickému počtu kroků. Říká se tomu ztrátový krok.
C. Úhel vyosení: Úhel, pod kterým je osa zubu rotoru odsazena od osy zubu statoru.
d. Maximální frekvence spouštění naprázdno: Maximální frekvence, při které se může motor spustit přímo bez zatížení při určitém tvaru pohonu, napětí a jmenovitém proudu.
E. Maximální provozní frekvence naprázdno: Maximální frekvence otáček motoru bez zatížení při určitém tvaru pohonu, napětí a jmenovitém proudu.
F. Frekvenční charakteristika provozního momentu: Křivka vztahu mezi výstupním momentem a frekvencí měřenou motorem během provozu za určitých testovacích podmínek se nazývá charakteristika frekvence provozního momentu.
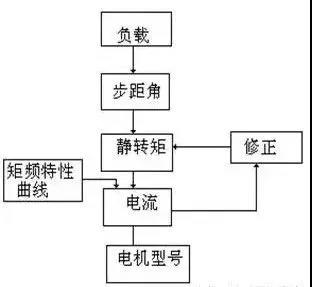
4, Výběr krokového motoru
1. Volba úhlu kroku: Úhel kroku motoru závisí na požadavcích na přesnost zatížení.
2. Volba statického momentu: Volba statického momentu je založena na pracovním zatížení motoru. Obecně platí, že statický točivý moment by měl být v rozmezí 2-3násobku třecího zatížení.
3. Volba proudu: V důsledku různých parametrů proudu se provozní charakteristiky značně liší. Proud motoru lze určit na základě křivky momentové frekvence.
5, Některé charakteristiky krokových motorů
1. Přesnost obecného krokového motoru je 3-5 % úhlu kroku a nekumuluje se.
Maximální povolená teplota na povrchu krokového motoru je obecně nad 130 stupňů Celsia.
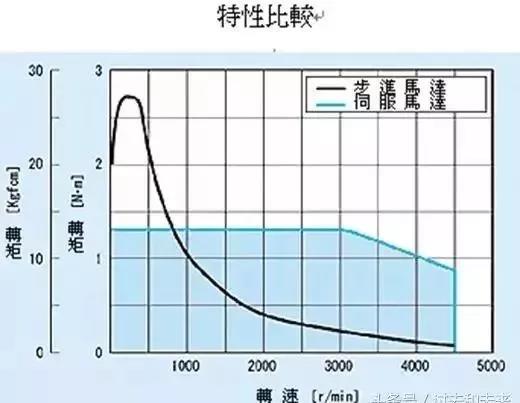
Točivý moment krokového motoru se bude s rostoucí rychlostí snižovat.
4. Krokový motor může normálně pracovat při nízkých otáčkách, ale pokud překročí určitou rychlost, nemůže se spustit a je doprovázen pískavým zvukem.
5. Krokové motory by měly být používány v situacích s nízkou rychlostí - rychlost by neměla překročit 1000 otáček za minutu.

VI Porovnání výkonu dvou typů motorů
1. Rozdílná přesnost ovládání
Krokový úhel pětifázového hybridního krokového motoru je obecně {{0}},72 stupně a 0,36 stupně. Přesnost řízení AC servomotoru je zaručena rotačním enkodérem na zadním konci hřídele motoru. U motoru se standardním 2500 řádkovým kodérem je jeho pulzní ekvivalent 360 stupňů /10000=0.036 stupňů a přesnost servomotoru je vyšší než u krokového motoru.
2. Různé nízkofrekvenční charakteristiky
Krokové motory jsou náchylné na nízkofrekvenční vibrace při nízkých otáčkách. AC servomotor běží velmi hladce a nedochází k vibracím ani při nízkých otáčkách.
3. Různé schopnosti přetížení
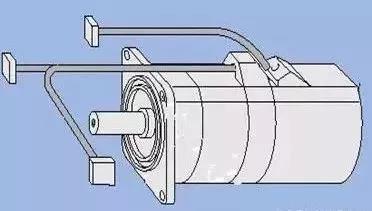
Krokové motory obecně nemají přetížitelnost. Střídavé servomotory mají silnou přetížitelnost.
4. Rozdílný provozní výkon
Ovládání krokového motoru je řízení s otevřenou smyčkou. Pokud je spouštěcí frekvence příliš vysoká nebo zátěž je příliš velká, může snadno dojít ke ztrátě kroku nebo zablokování rotoru. Pokud jsou otáčky při zastavení příliš vysoké, snadno dojde k překmitu. Systém AC servopohonu je řízení s uzavřenou smyčkou a ovladač může přímo vzorkovat zpětnovazební signál kodéru motoru. Vnitřní struktura polohových a rychlostních smyček obecně nezpůsobuje skokovou ztrátu nebo překmit krokového motoru a výkon řízení je spolehlivější.
5. Různá rychlost odezvy
Krokovému motoru trvá 200-400 milisekund, než zrychlí z klidu na pracovní rychlost (obvykle několik set otáček za minutu). Akcelerační výkon AC servosystému je dobrý. Vezmeme-li příklad střídavého servomotoru Panasonic MSMA 400W, zrychlení ze statického stavu na jmenovitou rychlost 3 000 ot./min trvá jen několik milisekund a lze jej použít v řídicích situacích, které vyžadují rychlý start a zastavení.
6. Různé charakteristiky točivého momentu
Výstupní moment krokového motoru klesá s rostoucí rychlostí a prudce klesá při vyšších otáčkách. Střídavý servomotor poskytuje konstantní točivý moment.
Stručně řečeno, AC servosystémy předčí krokové motory v mnoha výkonnostních aspektech. Ale v některých situacích s nízkou poptávkou se krokové motory často používají jako výkonné motory. Proto by v procesu návrhu řídicího systému mělo být komplexně zváženo více faktorů, jako jsou požadavky na řízení a náklady, a měly by být vybrány vhodné řídicí motory.
Řízení s proměnnou frekvencí
1, Úvod do General Motors
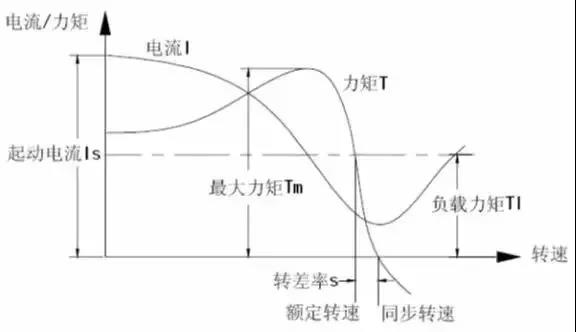
Třífázový střídavý motor s veverkovou klecí je nejběžnějším typem indukčního motoru a jeho struktura a vlastnosti jsou následující:
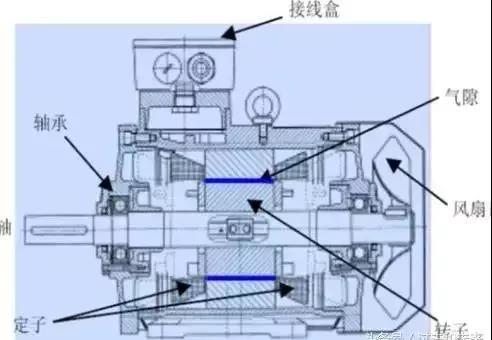
感应电机的构造示意图
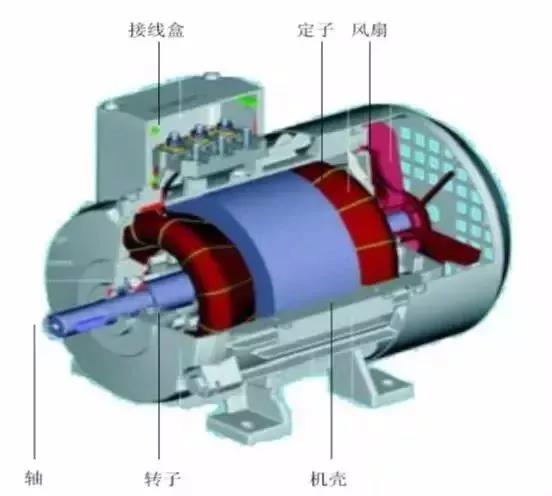
Schematické schéma konstrukce motoru
2, Principy a složení frekvenčních měničů
Frekvenční měnič je řídicí zařízení, které může snadno a libovolně měnit otáčky střídavého motoru. Způsob změny rychlosti střídavého motoru je následující.
Frekvenční měnič dosahuje regulace rychlosti změnou frekvence napájení AC motoru:
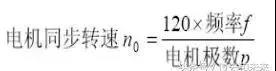
变频器的构成如下:
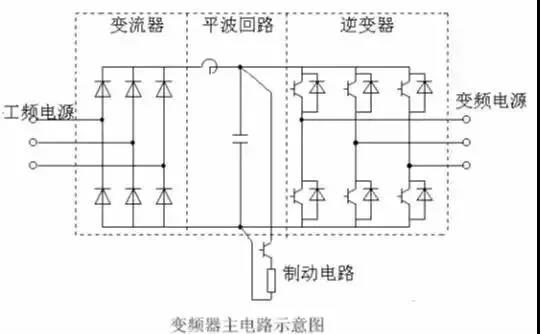
1. Konvertor (usměrňovač)
Diodový můstkový usměrňovač je široce používán, jak je znázorněno na obrázku 1, který převádí napájecí frekvenční zdroj na stejnosměrný napájecí zdroj. Dvě sady tranzistorových měničů mohou být také použity k vytvoření reverzibilního měniče, který může provádět regenerativní provoz díky svému reverzibilnímu směru výkonu.
2. Plochý obvod
V usměrněném stejnosměrném napětí usměrňovače je pulsující napětí 6násobné frekvence zdroje a pulsující proud generovaný střídačem také způsobuje změny stejnosměrného napětí. K potlačení kolísání napětí se používají tlumivky a kondenzátory k pohlcování pulzujícího napětí (proudu). Když je kapacita zařízení malá, pokud je v součástech složených z napájecího zdroje a hlavního obvodu rezerva, lze indukčnost vynechat a lze použít jednoduchý obvod s plochou vlnou.
3. Střídač
Na rozdíl od usměrňovačů měniče převádějí stejnosměrný proud na střídavý proud s požadovanou frekvencí, což umožňuje šesti spínacím zařízením vést a vypnout se po předem stanovenou dobu, což vede k 3-fázovému střídavému výstupu.
4. Brzdový okruh
Když je v oblasti regenerativního brzdění použit asynchronní motor (se zápornou rychlostí skluzu), regenerační energie se ukládá v kondenzátoru obvodu s plochou vlnou, což způsobuje zvýšení stejnosměrného napětí. Obecně řečeno, energie akumulovaná setrvačností mechanického systému (včetně elektromotoru) je větší než energie akumulovaná kondenzátorem. Je-li požadováno rychlé brzdění, lze použít reverzibilní invertor pro zajištění zpětné vazby k napájení nebo nastavení brzdného obvodu (spínač a odpor) ke spotřebě rekuperační energie, aby se zabránilo nárůstu napětí stejnosměrného obvodu.
3, Účel použití a účel frekvenčních měničů
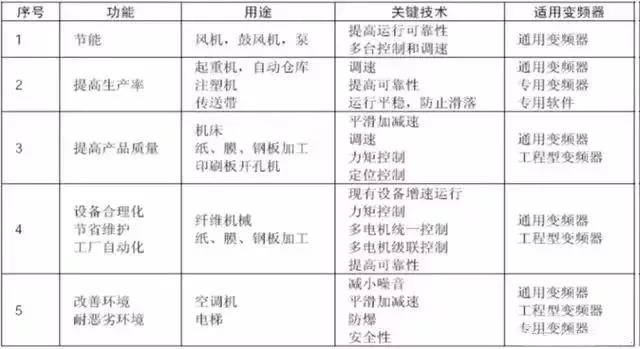
Pohon s proměnnou rychlostí složený z frekvenčního měniče a střídavého motoru se nazývá frekvenční měnič a jeho funkční účely jsou následující. Mohou mezi nimi existovat vzájemné korelace, ale ve skutečnosti neexistuje jasná klasifikace. Tato tabulka je pouze orientační.